



Le moteur pas à pas obtient une technologie de contrôle en boucle fermée
Moteur pas à pas en raison de sa taille compacte, faible coût, un fonctionnement stable, sont largement utilisés dans l'industrie bas de gamme.Pour atteindre la boucle fermée complète de contrôle de mouvement du moteur pas à pas, est un problème majeur du secteur industriel.
Il y a deux problème principal, l'original d'incertitude et le pas perdu. À l'heure actuelle, l'utilisation du commutateur photoélectrique à grande vitesse comme l' origine du système de progression, l'erreur dans le millimètre, ainsi dans le domaine du contrôle précis est inacceptable. afin d'améliorer la précision de fonctionnement, le système d'entraînement du moteur pas à pas s'applique avec subdivision multiple, et certains plus de 16, si l'utilisation dans le processus de va-et-vient, l'erreur est trop grande.Il est incapable de s'adapter au champ de traitement.
Par conséquent, mettre en avant le système de commande à boucle fermée complète des moteurs pas à pas pour répondre aux besoins actuels du champ de contrôle de mouvement.
1, connexion matérielle
La connexion matérielle installe l'encodeur, selon les exigences de subdivision, utilise différents niveaux d'encodeur de résolution pour un retour en temps réel.
2, contrôle de l'origine
Selon le signal Z du codeur, identifier et calculer l'origine des coordonnées, qui est le même que le système de contrôle numérique , la précision peut atteindre 2 / résolution du codeur * 4
3, étape perdu le contrôle
Selon les données de rétroaction du codeur, ajuster en temps réel l'impulsion de sortie, selon l'étape perdue pour ajuster le degré, prendre correspondant
action.
Voici l'image de la théorie des circuits:

4, la description du principe du circuit
Circuit d'utilisation FPGA circuit ultra-grande échelle, l'entrée et la sortie peuvent atteindre la fréquence correspondante de mégapixels, puissance 3.3V, l'utilisation de 2596 alimentation à découpage, changer 24V à 3.3V, il est pratique et pratique.Pulsion d'impulsion et impulsion de rétroaction 4 fois la fréquence de calcul de décodage en quadrature, corriger en temps opportun l'impulsion de sortie et la fréquence.
5. Description de l'application
Le circuit a deux modes, retourner au mode d'origine et au mode de fonctionnement. Lorsque le commutateur d'activation de l'origine est positionné, entrer à l'origine
Sinon, entrez dans le mode de fonctionnement.
En mode origine, l'impulsion de sortie est synchronisée avec la fréquence de l'impulsion d'entrée. Lorsque vous touchez le commutateur d'origine , la fréquence d'impulsion de sortie est réduite et l'origine des coordonnées est identifiée et calculée sur la base du signal Z du codeur. à l'origine, signal de sortie. Ce signal et ses données sont conservés dans le cas d'une alimentation ininterrompue.
En mode de fonctionnement, l'impulsion de sortie est synchronisée avec la fréquence de l'impulsion d'entrée, et les données de retour sont calculées en même temps.Si l'erreur se produit, il est corrigé dans le temps.En outre, le fonctionnement à haute inertie, sous accélération et paramètres de décélération des circonstances déraisonnables, peut être une correction inverse en temps opportun.
6. Indicateurs techniques
(1) Fréquence correspondante d'entrée et de sortie: ≤ 1M;
(2) Erreur de temps de synchronisation d'impulsion: ≤ 10ms; (retard principal dans la correction inverse, ne pas considérer la correction inverse, ≤ 10us)
(3) Précision électrique de relocalisation: ≥2 / résolution du codeur × 4 / résolution du moteur × subdivision)
(4) Relocalisation de la précision électrique d'origine ≥ 2 / résolution du codeur × 4 / résolution du moteur × subdivision)
(5) Adaptation PNP, interface NPN
(6) Adaptation à la commande d'impulsion servo
(7) Adaptation aux différentes interfaces de codeur
Mouvement de moteur pas à pas Ontrol Une fois le problème résolu, le contrôle en boucle fermée peut être réalisé dans le cas d'une augmentation
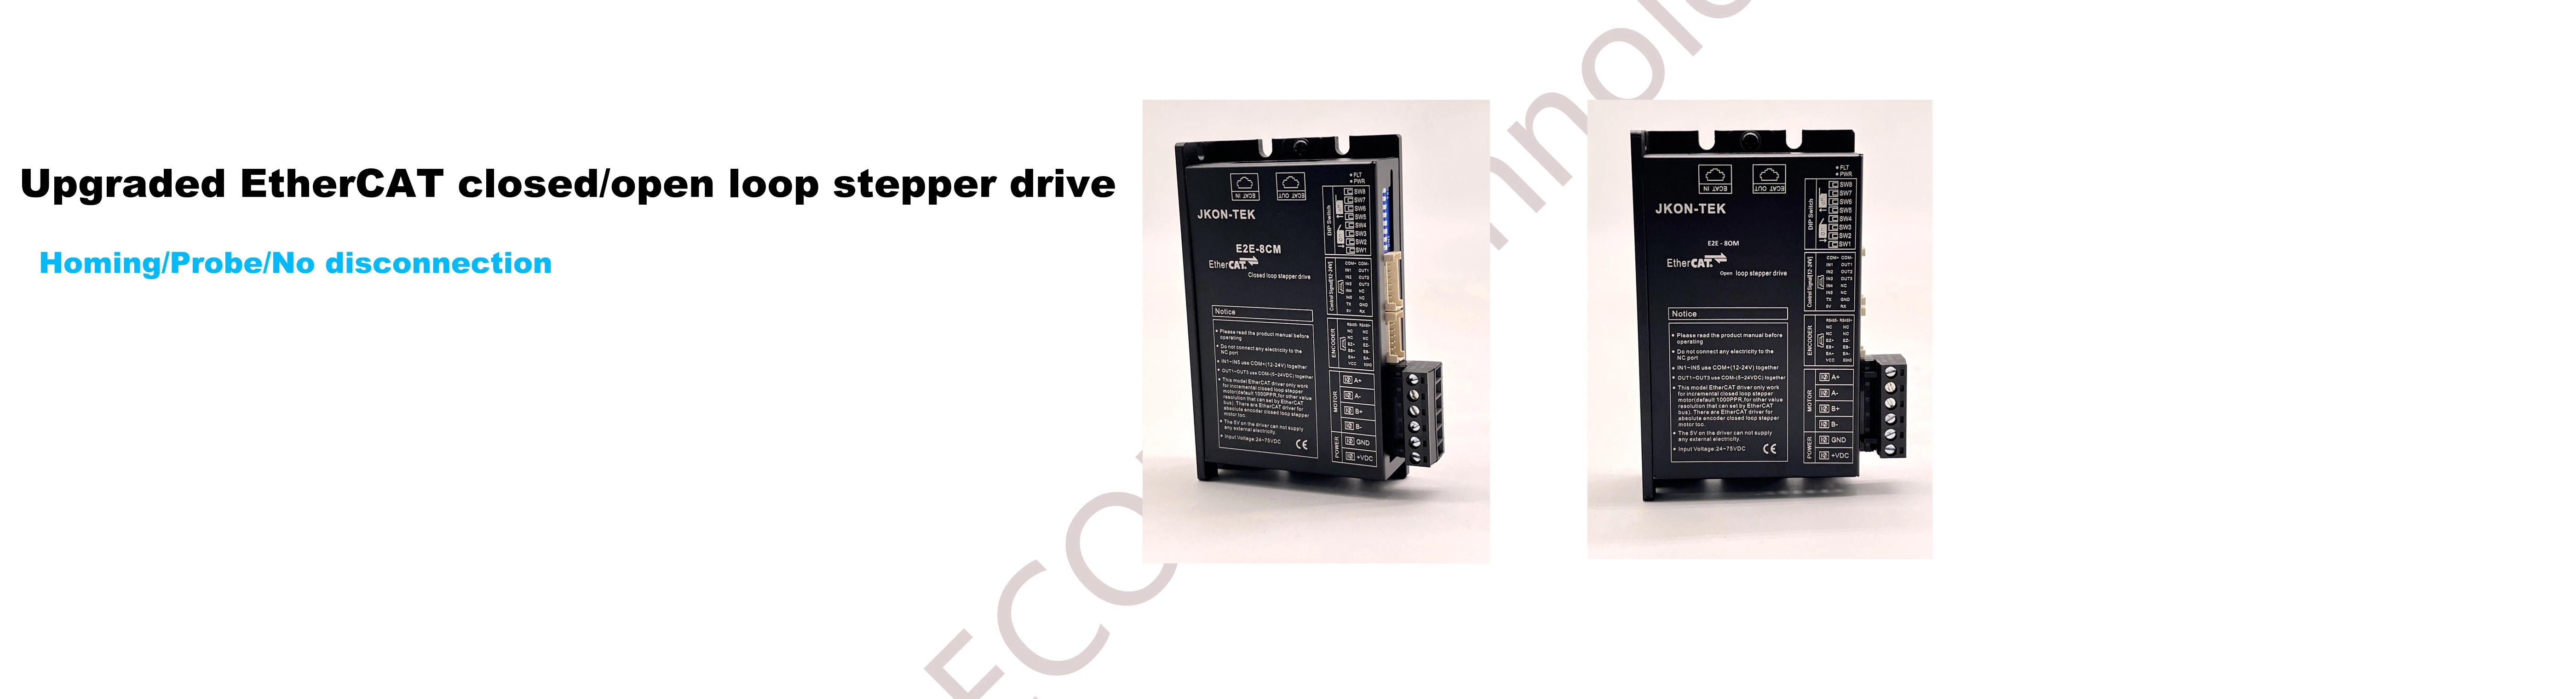
le coût un peu, pas moins inférieur au système servo.En particulier, son faible prix, un contrôle simple, des caractéristiques de longue vie dans certaines occasions, peut être mieux que le système servo.Maintenant ECON a plusieurs modèles de système de contrôle pas à pas en boucle fermée, client peut en fonction de leur demande de choisir notre produit: moteur pas à pas en boucle fermée et pilote, moteur pas à pas à boucle fermée Canopen et pilote, deux axes dans un contrôleur de moteur pas à pas en boucle fermée et moteur, quatre axes dans un moteur pas à pas en boucle fermée.