

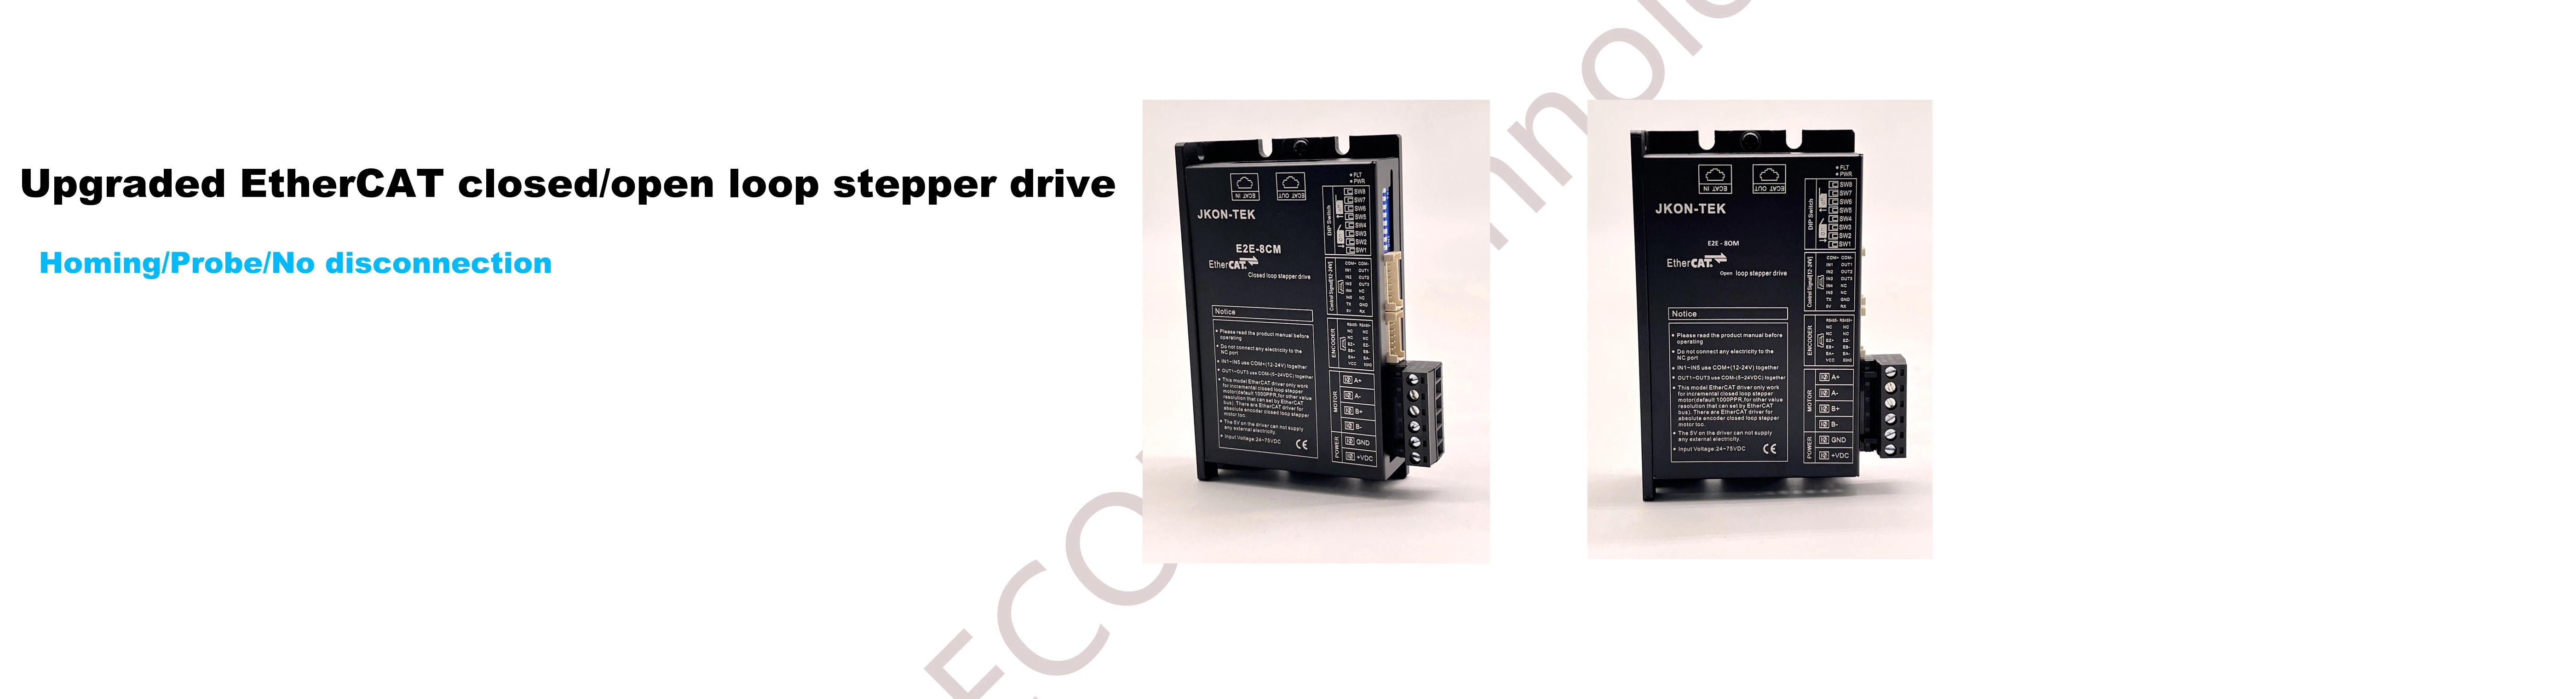


Présentation du produit
Le modèle EST-584 fait partie du variateur pas à pas à boucle fermée de la série EtherCAT Bus. En tant qu'esclave EtherCAT standard , EHS-580 prend en charge le CANopen over EtherCAT (CoE). EHS-580 peut fonctionner avec les moteurs pas à pas en boucle fermée nema23, nema24 et nema34 avec une résolution de codeur différente.
Informations de base
* Alimentation 15V ~ 50VDC
* Supporte CANopen sur EtherCAT (CoE), correspond à la norme CiA402. Basé sur un câble de communication 100BASE-TX, débit en bauds de 100 Mbits / s, transmission à haute vitesse, haute fiabilité de la communication
* Nouvelle technologie MCU 64 bits à virgule flottante
* Port série et fonction de syntonisation automatique
* Sortie OC d'isolement opto-coupleur à 3 canaux
* Technologie de contrôle vectoriel avancée
* Couple élevé au démarrage et à basse vitesse
* Entrée d'isolement opto-coupleur à 5 canaux, dont 2 entrées d'entrée d'isolement opto-coupleur haute vitesse
* Fréquence de communication jusqu'à 100 MHz
* Les DIP peuvent définir 127 adresses IP ou attribuer automatiquement une adresse IP.
* Plage de réglage actuelle 0.5-8A
* Mouvement doux et très faible bruit
* Le codeur du moteur peut être 500PPR — 5000PPR.
Sepecification de Stepper Drive
Module de puissance | |
Type d'amplification de puissance | Pont double h |
Contrôle de courant | 4 états frequency fréquence PWM 20KHz |
Courant de sortie | EHS-580 : Courant de sortie maximum continu 8A (PEAK) current Courant instantané 12A (1,5s) |
La puissance d'entrée | Alimentation 24-50VDC, plage de tension d'entrée absolue Alimentation 18-50VDC |
protection | Surtension 、 sous-tension 、 surchauffe short court-circuit dans l'enroulement du moteur (interphase ground masse de phase |
Module de controle | |
Grade de subdivision | Le logiciel peut s'accorder, peut définir n'importe quel nombre pair de 200-51200 pas / tour |
Résolution du codeur | 10000 impulsions / tour (Pour TC42 / TC57 / TC60 / TC86 Servomoteur pas à pas) 20000 impulsions / tour Pour TC42 / TC57 / TC60 / TC86 Codeur personnalisé Moteur 5000ppr |
Plage de vitesse | La vitesse peut atteindre 4500 tours par minute |
Filtre | Filtre de bruit d'entrée numérique, filtre d'entrée analogique, filtre de lissage, filtre PID, filtre coupe-bande |
Une mémoire non volatile | Paramètres de configuration stockés dans la puce FLASH of DSP à l'intérieur |
Protocole pris en charge | CoE (CiA 402) |
Mode pris en charge | Position du profil, vitesse du profil, couple du profil, position synchrone cyclique, |
Synchroniser | Evénement SM, événement DC SYNC |
Entrée numérique | pl + , pl- , dr + , dr- isolation optique, entrée différentielle, 5 ~ 24V, largeur d'impulsion MIN 250ns, fréquence d'impulsion MAX de 2 MHz; |
Sortie numérique | Ot1 isolation ot2 ot3 isolation optique, collecteur ouvert, 30V, le MAX100mA, la fréquence d'impulsion MAX 10KHz |
Entrée analogique | AIN1, |
Sortie + 5V | 4.8-5V , Le MAX 100mA |
Terminal de communication | EtherCAT |
Spécification physique | |
Température de l'environnement | 0-40 (32-104 ° F) (installer un refroidissement approprié) |
Environnement Humidité | Le MAX 90% , Pas de condensation |
Dimension d'entraînement pas à pas (mm)

Appariement moteur spécification
Moteur 1.Nema17 facile
TC42-03 | TC42-04 | TC42-06 | TC42-08 | |
Angle de pas (degré) | 1.8 | 1.8 | 1.8 | 1.8 |
Couple de maintien (Nm) | 0,3 | 0.4 | 0.6 | 0.8 |
Courant de phase (a) | 2.3 | 1,68 | 2.3 | 2.3 |
Résistance de phase (Ohm) | 0,94 | 1,65 | 1.3 | 1,7 |
Inductance de phase (mH) | 1.8 | 2.8 | 2,5 | 4.6 |
Inertie (g.cm2) | 57 | 73 | 86 | 102 |
Poids (kg) | 0.24 | 0,37 | 0,45 | 0.5 |
Encodeur (lignes / Rev.) | 1000 | 1000 | 1000 | 1000 |
2.Nema23 moteur pas à pas
TC57-11 | TC57-24 (BK) | TC57-28 | |
Angle de pas (degré) | 1.8 | 1.8 | 1.8 |
Couple de maintien (Nm) | 1.1 | 2.4 | 2.8 |
Courant de phase (a) | 6.0 | 5.6 | 5.6 |
Résistance de phase (Ohm) | 0,2 | 0.4 | 0.5 |
Inductance de phase (mH) | 0,52 | 1,5 | 2.0 |
Inertie (g.cm2) | 300 | 480 | 550 |
Poids (kg) | 0,7 | 1.1 | 1.8 |
Encodeur (lignes / Rev.) | 1000 | 1000 | 1000 |
BK: le moteur prend en charge le frein
3. Moteur pas à pas en boucle fermée Nema24
TC60-15 | TC60-30 | TC60-40 | |
Angle de pas (degré) | 1.8 | 1.8 | 1.8 |
Couple de maintien (Nm) | 1,5 | 3.0 | 4.0 |
Courant de phase (a) | 6.0 | 6.0 | 5.6 |
Résistance de phase (Ohm) | 0,3 | 0.6 | 0.5 |
Inductance de phase (mH) | 1.1 | 1.8 | 2.1 |
Inertie (g.cm2) | 400 | 840 | 840 |
Poids (kg) | 0.8 | 1.4 | 1,6 |
Encodeur (lignes / Rev.) | 1000 | 1000 | 1000 |
4.Nema34 servo moteur hybride
TC86-45 | TC86-85 | TC86-120 | |
Angle de pas (degré) | 1.8 | 1.8 | 1.8 |
Couple de maintien (Nm) | 4,5 | 8.5 | 12 |
Courant de phase (a) | 6.0 | 6.0 | 6.0 |
Résistance de phase (Ohm) | 0,325 | 0.5 | 0,73 |
Inductance de phase (mH) | 3.0 | 6.0 | 8,68 |
Inertie (g.cm2) 2 ) | 1400 | 2700 | 4000 |
Poids (kg) | 2.3 | 3.8 | 5.3 |
Encodeur (lignes / Rev.) | 1000 | 1000 | 1000 |
Note: Tous les moteurs peuvent faire du frein
Accessoires en option (besoin d'acheter séparément)
- Câbles de communication
blindé, 1 mètre
--Câbles d'extension de moteur
--Câbles d'extension de codeur moteur
étiquette à chaud: Servomoteur d'étape EtherCAT EHS-580, fabricant, fournisseur, usine


